Pengembangan teknologi kendaraan otonom (Autonomous Vehicles/AV) telah mencapai titik krusial dalam evolusi mobilitas perkotaan. Di Austin, Texas, Tesla baru-baru ini memperluas durasi operasional layanan robotaxi hingga pukul 23.00 waktu setempat. Namun, di balik ekspansi operasional tersebut, terselip pengakuan teknis yang signifikan dari CEO Tesla, Elon Musk, mengenai persistensi tantangan sensorik dalam mendeteksi objek dengan profil kontras rendah, seperti hewan peliharaan, pada kondisi minim cahaya. Fenomena ini memicu perdebatan akademis dan teknis yang lebih luas mengenai efikasi pendekatan vision-only (hanya berbasis kamera) dibandingkan dengan sistem berbasis Light Detection and Ranging (LiDAR) dalam arsitektur keselamatan kendaraan otonom.
Keterbatasan Sistem Computer Vision pada Kondisi Low-Light
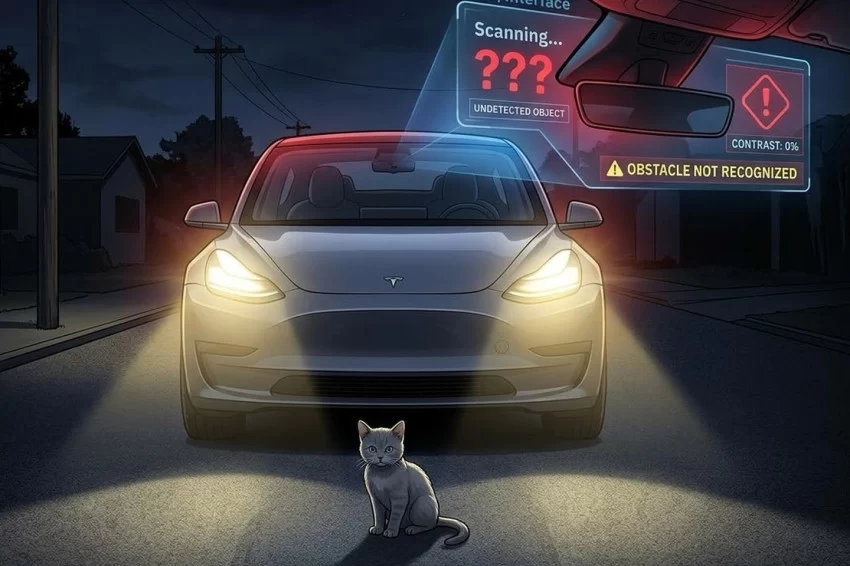
Secara teknis, sistem navigasi Tesla mengandalkan jaringan saraf tiruan (neural networks) yang diproses melalui data visual dari rangkaian kamera eksternal. Dalam dunia pengolahan citra (image processing), deteksi objek sangat bergantung pada perbedaan intensitas piksel dan kontras warna antara subjek dan latar belakang. Pernyataan Elon Musk pada 3 Oktober 2026 di platform X (sebelumnya Twitter) menyoroti hambatan fundamental: identifikasi objek dengan karakteristik spektral yang serupa dengan permukaan jalan, yakni anak kucing berwarna abu-abu di atas aspal yang juga berwarna abu-abu dalam kondisi pencahayaan rendah.
Dalam perspektif machine learning, tantangan ini diklasifikasikan sebagai masalah edge case. Sistem deep learning memerlukan data pelatihan (training data) yang sangat masif untuk mengenali pola visual yang samar. Ketika sensor pasif (kamera) tidak mendapatkan foton yang cukup dari objek target, sistem mengalami penurunan akurasi dalam melakukan segmentasi gambar. Hal ini menegaskan bahwa tanpa bantuan sensor aktif atau teknologi pencitraan termal, sistem vision-only memiliki keterbatasan fisik yang inheren dalam lingkungan yang gelap total atau memiliki tingkat reflektansi rendah.
Perbandingan Arsitektur Sensor: Vision-Only vs. LiDAR
Perdebatan mengenai arsitektur sensor dalam industri AV telah membagi pelaku pasar menjadi dua kubu besar. Tesla tetap teguh pada filosofi bahwa kamera, yang didukung oleh kemampuan pemrosesan kecerdasan buatan (Artificial Intelligence) yang canggih, sudah cukup untuk meniru persepsi visual manusia. Namun, para pengamat industri mencatat bahwa manusia memiliki kemampuan kognitif untuk melakukan inferensi kontekstual yang jauh melampaui algoritma saat ini.
Di sisi lain, mayoritas pengembang AV seperti Waymo atau Cruise mengintegrasikan LiDAR sebagai komponen krusial. Berbeda dengan kamera, LiDAR merupakan sensor aktif yang memancarkan denyut laser ke lingkungan sekitar untuk memetakan struktur tiga dimensi secara presisi. Teknologi ini tidak bergantung pada cahaya ambien atau kontras warna; selama gelombang laser memantul kembali ke sensor, objek—apa pun warnanya—akan terdeteksi secara spasial. Analisis dari Society of Automotive Engineers (SAE) menunjukkan bahwa redundansi sensor adalah elemen kunci dalam mencapai tingkat keamanan Level 4 dan Level 5 pada skala otonomi kendaraan. Keputusan Tesla untuk menghindari LiDAR berbasis pada pertimbangan efisiensi biaya produksi, namun pengakuan terbaru mengenai kesulitan deteksi objek kecil pada malam hari ini menimbulkan pertanyaan apakah efisiensi tersebut mengorbankan margin keselamatan yang krusial bagi publik.
Dinamika Operasional dan Ekspektasi Pasar di Austin
Sejak peluncuran layanan robotaxi pada Juni 2025, Tesla telah menghadapi tantangan adaptasi regulasi dan teknis yang kompleks. Pada saat peluncuran, layanan dijadwalkan beroperasi hingga tengah malam. Namun, fakta bahwa operasional saat ini sempat mengalami kontraksi jam layanan (sebelum akhirnya diperpanjang kembali hingga pukul 23.00) mencerminkan kurva pembelajaran yang tidak linier. Dalam analisis mendalam mengenai masa depan transportasi otonom, terlihat jelas bahwa kepercayaan publik adalah mata uang utama bagi perusahaan teknologi yang ingin mengkomersialkan teknologi self-driving.
Kegagalan untuk mendeteksi hewan kecil bukan sekadar masalah teknis sepele; ini adalah cerminan dari risiko sistemik yang dihadapi oleh teknologi AI dalam menghadapi skenario dunia nyata yang tidak terduga (stochastic environments). Bagi regulator di Texas, keselamatan publik merupakan parameter mutlak. Jika Tesla tidak mampu menyelesaikan hambatan "anak kucing abu-abu" ini, kredibilitas operasional mereka di ruang publik dapat terancam oleh peninjauan ulang izin operasional oleh otoritas keselamatan transportasi setempat.
Dampak Jangka Panjang terhadap Inovasi Self-Driving
Secara makro, industri otomotif sedang berada di persimpangan jalan antara optimalisasi perangkat lunak dan keharusan perangkat keras (hardware). Investasi besar dalam pengembangan FSD (Full Self-Driving) Tesla harus dibuktikan dengan data statistik kecelakaan yang lebih rendah dibandingkan pengemudi manusia. Berdasarkan data dari National Highway Traffic Safety Administration (NHTSA), insiden yang melibatkan objek kecil di jalan memang merupakan salah satu tantangan tersulit dalam pengujian AV.
Apabila Tesla tetap bersikukuh pada pendekatan vision-only, mereka harus mampu membuktikan bahwa neural network mereka mampu melampaui batas fisik sensor pasif melalui pemrosesan prediktif yang lebih tajam. Hal ini bisa melibatkan pengembangan sensor pencitraan baru, seperti kamera inframerah jauh (far-infrared) atau peningkatan drastis dalam algoritma computer vision yang mampu melakukan pemrosesan high-dynamic-range (HDR) secara real-time.
Penting untuk dicatat bahwa ketergantungan pada satu jalur teknologi membawa risiko konsentrasi. Jika di masa depan ditemukan bahwa sistem vision-only memiliki titik buta (blind spot) yang tidak bisa diatasi tanpa sensor aktif, maka Tesla akan menghadapi biaya penarikan (recall) dan modifikasi perangkat keras yang masif. Dalam dunia investasi dan pengembangan teknologi, strategi "mengalahkan keterbatasan sensorik" akan menjadi pembeda utama antara pemimpin pasar dan mereka yang tertinggal.
Kesimpulan: Transparansi sebagai Katalisator Kemajuan
Pengakuan Elon Musk merupakan langkah yang cukup berani dalam transparansi korporasi. Dalam etika teknik, mengakui kelemahan sistem adalah tahap awal dari mitigasi risiko. Namun, bagi para pemangku kepentingan, pernyataan ini adalah sinyal bahwa teknologi Tesla masih berada dalam fase pengembangan yang belum sepenuhnya matang untuk skenario malam hari yang kompleks.
Ke depan, efektivitas sistem robotaxi tidak hanya diukur dari seberapa canggih algoritma yang digunakan, melainkan dari seberapa andal sistem tersebut melindungi setiap entitas hidup di jalan raya. Kita dapat menantikan perkembangan lebih lanjut dalam pembaruan perangkat lunak Tesla yang diharapkan mampu mengatasi hambatan visual ini. Pada akhirnya, integrasi antara kecerdasan buatan, sensor yang presisi, dan kepatuhan terhadap standar keselamatan global akan menentukan apakah robotaxi akan menjadi standar baru mobilitas atau sekadar eksperimen teknologi yang belum mencapai tingkat kematangan yang diharapkan oleh publik luas. Transformasi mobilitas di Austin dan kota-kota besar lainnya di dunia akan terus diawasi dengan ketat oleh para analis, regulator, dan masyarakat yang mendambakan sistem transportasi masa depan yang aman, efisien, dan inklusif.